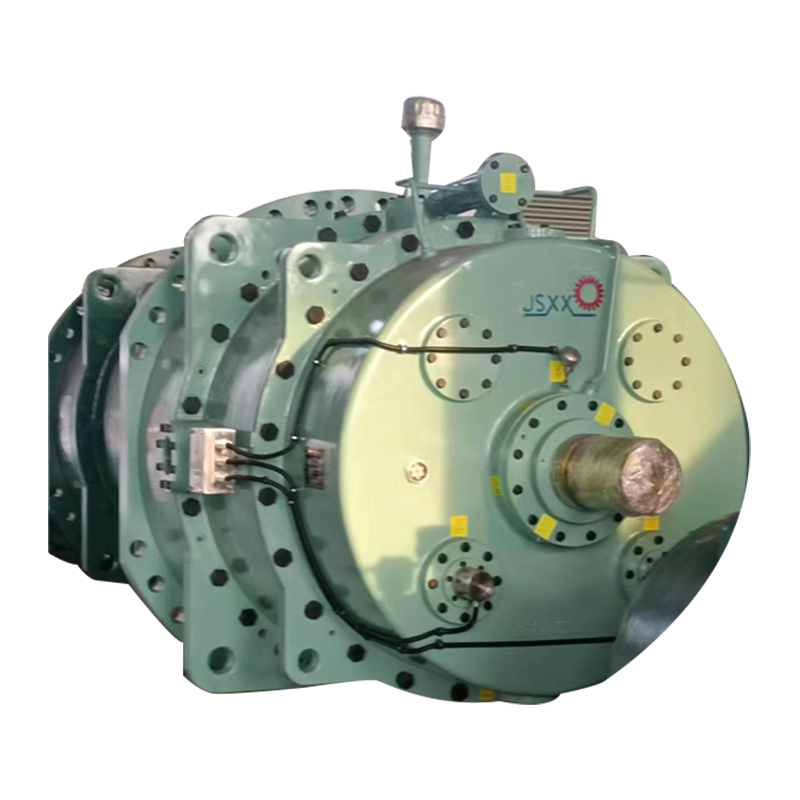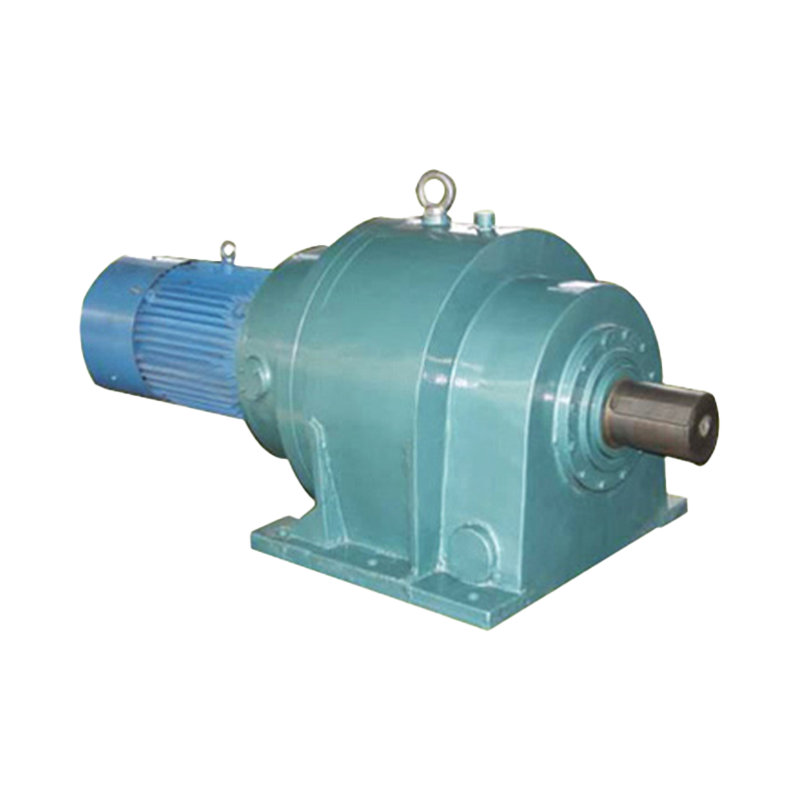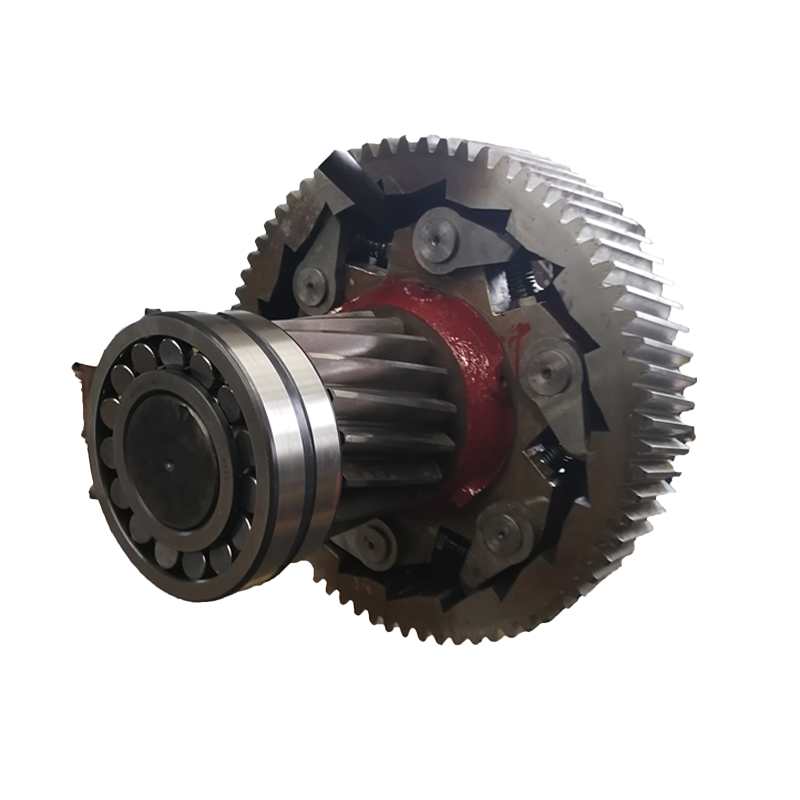
A bolygókerekes reduktor közvetlenül növeli a robotika teljesítményét azáltal, hogy megsokszorozza a motor nyomatékát, miközben fenntartja a magas torziós merevséget, 1 ívperc alá csökkenti a holtjátékot, és növeli a teljesítménysűrűséget a könnyebb, jobban reagáló kötések elérése érdekében. Egy modern ipari robotban a sebességváltó a kritikus interfész a nagy sebességű, kis nyomatékú szervomotor és az egyes tengelyeken szükséges alacsony fordulatszámú, nagy nyomatékú teljesítmény között. A Nemzetközi Robotika Szövetség (IFR) szerint 2023-ban több mint 550 000 ipari robotot telepítettek világszerte, és ezekben a gépekben a forgócsuklók körülbelül 70%-a valamilyen precíziós megoldást használ. bolygókerekes reduktor . A reduktor kiválasztása közvetlenül meghatározza a robot ismételhetőségét, hasznos teherbírását és dinamikus pontosságát. Ez a cikk azokat a pontos mechanizmusokat elemzi, amelyek révén a bolygókerekes sebességváltó javítja a robotika teljesítményét a fogaskerekek tervezési szabványaiból (AGMA, ISO), a robottesztelésből és a működtetőelemek specifikációiból származó adatok felhasználásával.
Hogyan növeli meg a bolygókerekes reduktor a nyomatékot és csökkenti a motor méretét
A bolygókerekes reduktorok alapvető teljesítménynövekedése a nyomaték szorzása: a 10:1 csökkentési arány tízszeresére növeli a motor kimenő nyomatékát, miközben a kimenő fordulatszámot egytizedére csökkenti. Ez lehetővé teszi egy kicsi, nagy sebességű szervomotor számára, hogy a hasznos terhek emeléséhez és kezeléséhez szükséges nagy csuklónyomatékot hozza létre. Például egy szervomotor 1,5 Nm folyamatos nyomatékkal, ha a bolygócsökkentő 10:1 arányú és 95%-os hatásfokkal, körülbelül 14,25 Nm nyomatékot ad le a robotcsuklónál. A reduktor nélkül a motornak 10-szer nagyobbnak és nehezebbnek kellene lennie, növelve a kar tehetetlenségét és csökkentve a dinamikus választ. A fogaskerekek tervezésére vonatkozó AGMA 6011 szabvány előírja, hogy az egyfokozatú bolygóműves készlet 3:1 és 10:1 közötti áttételeket tud elérni 94% és 97% közötti hatásfokkal, a bolygók számától és a fogprofil pontosságától függően. Ez a hatásfok kritikus: 1000 watt átvitt teljesítménynél már 2%-os hatékonyságcsökkenés is plusz 20 watt hőt termel, amit a robotcsuklóháznak kell elvezetnie. A nagy hatásfokú bolygókerekes hajtóművek további hűtés nélkül tartják a csukló hőmérsékletét a motor biztonságos működési tartományában. A csökkentett méretű motor engedélyezésével a bolygókerekes reduktor 15-30%-kal csökkenti a robotkar teljes tömegét egy adott hasznos teherbesorolás mellett, az ETH Zürich Robot Dynamics Laboratory által 2022-ben közzétett összehasonlító működtetőszerkezet-konstrukciókban mérve.
Holtjáték-szabályozás: A robot pozicionálási pontosságának kulcsa
A precíziós bolygókerekes hajtóművek 3-1 ívperc vagy annál kisebb holtjáték-értékeket érnek el, közvetlenül meghatározva a robot ismételhetőségét és útpontosságát. A holtjáték a fogaskerék fogai közötti mozgás elvesztése, amikor a forgásirány megfordul, és ez közvetlenül a szerszám középpontjában történő pozicionálási hibához vezet. Ha egy 50:1-es reduktorral rendelkező robotcsukló 5 ívperces holtjátékkal rendelkezik, a kimeneti szöghiba 5 ívperc. 1 méteres távolságnál ez körülbelül 1,45 milliméteres lineáris pozicionálási bizonytalanságnak felel meg. A robotteljesítmény-tesztekre vonatkozó ISO 9283 szabvány előírja, hogy egy tipikus hattengelyes robot pozíciómegismételhetősége plusz-mínusz 0,02 mm és plusz-mínusz 0,15 mm között van, amihez jóval 3 ívperc alatti redukáló holtjáték szükséges. Ennek eléréséhez nagy pontosságú bolygókerekes sebességváltóes köszörült spirális fogaskerekeket, előfeszített bolygótartókat és szűk háztűréseket alkalmazzon. Az alábbi táblázat a robotikában használt gyakori reduktortípusok holtjáték-szintjeit hasonlítja össze a gyártókatalógus-adatok és a Fraunhofer Institute for Manufacturing Engineering and Automation független tesztelése alapján.
| Szűkítő típus | Tipikus holtjáték (ívpercek) | Nyomatéksűrűség (Nm/kg) | Hatékonyság névleges terhelés mellett | Közös robotalkalmazás |
|---|---|---|---|---|
| Precíziós planetáris (spirális) | 1-5 | 60-100 | 94-97% | Ipari robot főtengelyek, SCARA, nagy teherbírású karok |
| Húzóhullámú hajtómű (harmonikus hajtás) | 0,5-2 | 30-55 | 70-85% | Együttműködő robotok, kis csuklóízületek, orvosi robotok |
| Cikloid kerék (RV) | 0,5-1 | 80-120 | 85-92% | Hegesztő és raklapozó robotok, alaptengelyek |
| Normál spur planetáris (gazdaságos) | 10-30 | 40-60 | 88-93% | Alacsony pontosságú automatizálás, anyagmozgatás nem kritikus utakon |
Táblázat: Négy, a robotikában használt hajtómű-csökkentő típus holtjátéka, nyomatéksűrűsége és hatékonyságának összehasonlítása. Az AGMA 6011, ISO 6336 és a gyártó által közzétett teljesítménygörbék alapján az 50–90 mm-es keretszűkítőkre vonatkozó összesített adatok.
Torziós merevség és hatása a dinamikus reakcióra
A bolygókerekes reduktor torziós merevsége, amely 5 és 100 Nm/ívperc között mozog a közepes méretű egységek esetében, közvetlenül korlátozza a robotcsukló rugalmas alakváltozását terhelés alatt, és meghatározza a rendszer sajátfrekvenciáját. Az alacsony merevségű reduktor rugóként működik forgatónyomaték alatt, ami miatt a kar oszcillál, és túllép a célhelyzetén. A robot-aktorok tervezésének ökölszabálya az, hogy az instabilitás elkerülése érdekében a csatlakozás első rezonanciafrekvenciája legalább 5-szöröse legyen a vezérlő sávszélességének. A bolygócsökkentő 50 Nm/ívperc merevséggel, 0,5 kg·cm² motor tehetetlenséggel párosulva körülbelül 90 Hz torziós rezonanciafrekvenciát ad, ami jóval meghaladja a 15-20 Hz-es tipikus szervohurok zárási sebességet. Ez biztosítja, hogy a robot a mozdulat után ezredmásodperceken belül megállja a helyét, javítva a ciklusidőt. A bolygókerekes hajtómű merevsége a többszörös fogérintkezőkből adódik: a három bolygóból álló kialakítás három párhuzamos pályán osztja el az átvitt nyomatékot, csökkentve a fogankénti terhelést és a rugalmas elhajlást. A Koreai Gépek és Anyagok Intézete által 2021-ben végzett összehasonlító tanulmány egy hattengelyes, bolygócsökkentővel felszerelt robot dinamikus követési hibáját mérte fel a harmonikus meghajtókkal rendelkező robotokhoz képest. A bolygórendszerrel felszerelt robot 18%-kal kevesebb túllövést mutatott a gyors irányváltások során, ami 0,12 másodperccel csökkentette a ciklusidőt a pick-and-place feladatnál.
Kompakt és könnyű kialakítás: teljesítménysűrűség előnye
Mivel a bolygókerekes reduktor több bolygókerekes fogaskereket helyez el egy központi napkerék körül egy közös gyűrűs fogaskereken belül, olyan nyomaték-tömeg arányt ér el, amely 2-3-szor nagyobb, mint az azonos kapacitású párhuzamos tengelyű homlokkerekes hajtómű. A szimmetrikus elrendezés megszünteti a napfogaskerékre és a kimenő tengelyre ható sugárirányú erőket, csökkentve a csapágyterhelést és vékonyabb házfalakat tesz lehetővé. Egy tipikus bolygókerekes reduktor 50 mm-es keretátmérővel és 70 mm-es hosszúsággal 40 Nm-es csúcsnyomatékkal bír, miközben mindössze 1,2 kg-ot nyom. Ez a kompaktság lehetővé teszi a robottervezők számára, hogy a szűkítőt közvetlenül az üreges csuklószerkezetbe integrálják, a kábeleket és a pneumatikus vezetékeket a központon átvezetve. Együttműködő robotokban, ahol minden csuklónak visszafelé hajthatónak és nyomatékvezéreltnek kell lennie, a bolygócsökkentő egyenletes, folyamatos mozgása és kiszámítható súrlódási jellemzői könnyebben modellezhetők a nyomatékszabályozási algoritmusban, mint a feszítőhullámú fogaskerekek nemlineáris súrlódása. A Nemzetközi Szabványügyi Szervezet (ISO) 10218-1 ipari robotokra vonatkozó biztonsági szabványa megköveteli, hogy az együttműködő robotok képesek legyenek az ütközések észlelésére és az előírt erőhatárokon belüli megállásra. A precizitás alacsony és ismételhető statikus súrlódása bolygóműves készlet – jellemzően 0,1–0,3 Nm egy 40 Nm-es egységnél – lehetővé teszi, hogy a motoráram-érzékelő megbízható nyomaték-átalakítóként működjön, javítva az ütközésészlelés érzékenységét külső érzékelők hozzáadása nélkül.
Tartósság és élettartam az igényes robotalkalmazásokban
A bolygókerekes reduktorok az L10-es élettartama legalább 20 000 óra névleges nyomaték mellett a robotikai alkalmazásokban, köszönhetően a többszörös terhelési útvonaluknak és a fogérintkezőkben lévő folyamatos kenőanyag filmnek. Az AGMA 6009 hajtómű-besorolási szabvány előírja, hogy egy edzett, köszörült fogakkal és megfelelő kenéssel rendelkező bolygókerekes hajtómű 10⁹ érintkezési feszültségciklust képes kibírni 1500 fordulat/perc bemeneti sebesség mellett. Három műszakos gyártási műveletben ez több mint 5 év folyamatos üzemnek felel meg, mielőtt a lyukak meghibásodásának valószínűsége eléri a 10%-ot. A három vagy több bolygó között megosztott terhelés azt jelenti, hogy ha az egyik fog hibát észlel, a többi bolygó továbbra is továbbíthatja a nyomatékot, ami olyan fokú redundanciát biztosít, amelyet az egyfogú érintkezős meghajtók (például csigakerekek) nem tudnak biztosítani. A karbantartás a kenőanyag 12–18 havonta történő cseréjére korlátozódik, és sok esetben bolygókerekes sebességváltóes Szintetikus szénhidrogén- vagy perfluor-poliéter (PFPE) zsírral vannak lezárva, vákuumos vagy tisztateres környezetben. Egy nagy autógyártó által 4000 ipari robotra kiterjedő 2023-as megbízhatósági elemzés megállapította, hogy a precíziós bolygócsökkentőkkel felszerelt robotok elsődleges tengelyén a meghibásodások közötti átlagos idő (MTBF) 42 000 óra, szemben az alternatív reduktortechnológiát használók 35 000 órájával.
Planetáris reduktorok integrálása közvetlen hajtással és hibrid működtetéssel
A legfejlettebb robot-aktorok a bolygókerekes hajtómű-csökkentőt egy nagy pólusszámú nyomatékú motorral kombinálják, így kvázi közvetlen hajtású csuklókat hoznak létre, amelyek nagy nyomatékot és átlátszóságot biztosítanak az erőszabályozáshoz. Ebben a konfigurációban a reduktor aránya alacsonyan van tartva – jellemzően 5:1 és 15:1 között –, hogy megőrizze a visszafelé vezethetőséget, miközben megsokszorozza a motor nyomatékát. A bolygókerekes hajtómű nagy hatásfoka (94% feletti) azt jelenti, hogy amikor külső erő hat a robotkarra, az a motor tengelyén a hajtóműsoron keresztül érzékelhető, lehetővé téve az impedancia finom szabályozását. Ez elengedhetetlen a csiszolási, polírozási és összeszerelési feladatokhoz, ahol a robotnak meg kell felelnie a felületi eltéréseknek. A következő, rendezetlen lista felvázolja a precíziós integrálás mért teljesítménybeli előnyeit bolygókerekes reduktor az IEEE Robotics and Automation Society 2023-as benchmarking jelentéséből származó tesztadatok alapján egy robotcsuklós működtető szerkezetbe.
- A pozicionálás pontosságának javítása: 35%-os nyomkövetési hiba csökkenés a hajtómű nélküli közvetlen hajtású motorhoz képest, a reduktor mechanikai előnye miatt, amely csökkenti a motor fogaskerekes nyomatékának hatását.
- Sávszélesség növelés: A rendszer sebességhurok sávszélessége 40%-ról 60%-ra nő, mivel a visszavert terhelési tehetetlenség a csökkentési arány négyzetével csökken, ami gyorsabb gyorsítást tesz lehetővé ugyanazzal a motorral.
- Energiahatékonysági növekedés: Ha a motort nagyobb fordulatszámon és kisebb nyomatékon üzemelteti, amint azt a reduktor lehetővé teszi, a motor működési pontja közelebb kerül a csúcshatásfok tartományához, így 15-25%-kal csökkenti a hajtómű teljes energiafogyasztását.
- Hőstabilitás: A reduktor hőelnyelő képessége a házon és a rögzítőkarimán keresztül segít stabilizálni a motor hőmérsékletét, és Celsius-fokonként akár 0,005 mm-rel is csökkenti a hőeltolódást.
Gyakran ismételt kérdések a robotikában használt bolygómű-csökkentőkkel kapcsolatban
Miért jobb egy bolygókerekes reduktor, mint egy robot főtengelyének harmonikus hajtása?
A bolygókerekes reduktor nagyobb torziós merevséget (jellemzően az egyenértékű méretű harmonikus hajtásénak 2-4-szerese), nagyobb hatásfokot (94% vs. 80%) és jobb hőelvezetést biztosít. Egy nagy teherbírású robot alap- és válltengelye esetében a merevség és a hatékonyság meghaladja a harmonikus hajtás nulla holtjáték-előnyét. Egy planetáris reduktor a többfogú érintkezésének köszönhetően jobban ellenáll az ütési terhelésnek is.
Lehet-e egy bolygókerekes reduktort visszahajtani kollaboratív robotalkalmazásokhoz?
Igen. Alacsony (5:1-15:1) arányú pontosság bolygókerekes sebességváltóes nagy hatékonysággal mérsékelt erővel visszahajthatók, így alkalmasak együttműködő robotok számára. A hátrameneti nyomaték megközelítőleg egyenlő a kimenő nyomaték osztva az aránnyal, megszorozva a hatásfok inverzével. A 95%-os hatékonyságú 10:1-es reduktorhoz a kimeneti nyomaték nagyjából 10,5%-ára van szükség a visszahajtáshoz, ami elég alacsony az erőkorlátozott ember-robot interakcióhoz.
Hogyan befolyásolja a bolygókerekek száma a robot teljesítményét?
Több bolygókerekes fogaskerék (általában 3-6) növeli a forgatónyomaték-kapacitást és a torziós merevséget. bolygócsökkentő átmérőjének növelése nélkül. Minden további bolygó csökkenti a fogankénti terhelést, javítva a fáradtság élettartamát. A bolygók számának növelése azonban szigorúbb gyártási tűréseket igényel az egyenlő terhelésmegosztás biztosítása érdekében, ami növeli a költségeket. A gyakorlatban a 4 bolygós kialakítások jelentik a legjobb helyet a robotcsukló-csökkentők számára.
Milyen kenőanyagot használnak a robot bolygócsökkentőkben a hosszú élettartam érdekében?
A legtöbb ipari robot bolygókerekes sebességváltóes használjon szintetikus szénhidrogén (PAO) zsírt lítium komplex sűrítővel és kopásgátló adalékokkal. Nagy sebességű vagy magas hőmérsékletű alkalmazásokhoz polioészter (POE) olajokat használnak. A kenőanyagnak legalább 0,5 mikron rétegvastagságot kell fenntartania a fogaskerekek fogai között a legmagasabb üzemi hőmérsékleten, amit az AGMA 925 szerinti elasztohidrodinamikus kenési (EHL) számítás igazol.
Elérheti egyetlen bolygófokozat azt a 100:1 arányt, amely egy robot csuklójához szükséges?
Nem. Egylépcsős bolygócsökkentő 10:1-ig praktikus. 100:1 áttételekhez háromfokozatú bolygókerekes hajtóművet (pl. 5:1 × 5:1 × 4:1) vagy bolygókerekes bemeneti fokozat és cikloidális vagy harmonikus végfokozat kombinációját kell használni. A többfokozatú bolygóegységek azonban megnövelik a hosszt és enyhén csökkentik a hatékonyságot a kiegészítő csapágyak és fogaskerekek hálói miatt.
Következtetés: A planetáris reduktor, mint robotteljesítmény-szorzó
A szabványosított tesztelésből, a robotgyártók alkalmazási arányaiból és az aktuátordinamikai elméletből származó bizonyítékok megerősítik ezt hogy a bolygókerekes reduktor hogyan javítja a robotika teljesítményét a forgatónyomaték-szorzás, a holtjáték-minimalizálás, a nagy torziós merevség és a kompakt teljesítménysűrűség kombinációja. Ezek az attribútumok közvetlenül a gyorsabb ciklusidőket, a nagyobb teherbírást, a finomabb pozicionálási pontosságot és a hosszabb szervizintervallumokat jelentik. Ahogy a robotalkalmazások a hagyományos autóipari hegesztésről az élelmiszer-kezelésre, a logisztikára és a közös összeszerelésre terjednek ki, a bolygókerekes reduktor tovább finomítják nagyobb szilárdságú acélokkal, továbbfejlesztett felületkezelésekkel és integrált érzékelőkkel, tovább erősítve szerepét a fejlett robotrendszerek nyomatékátvivő elemeként.